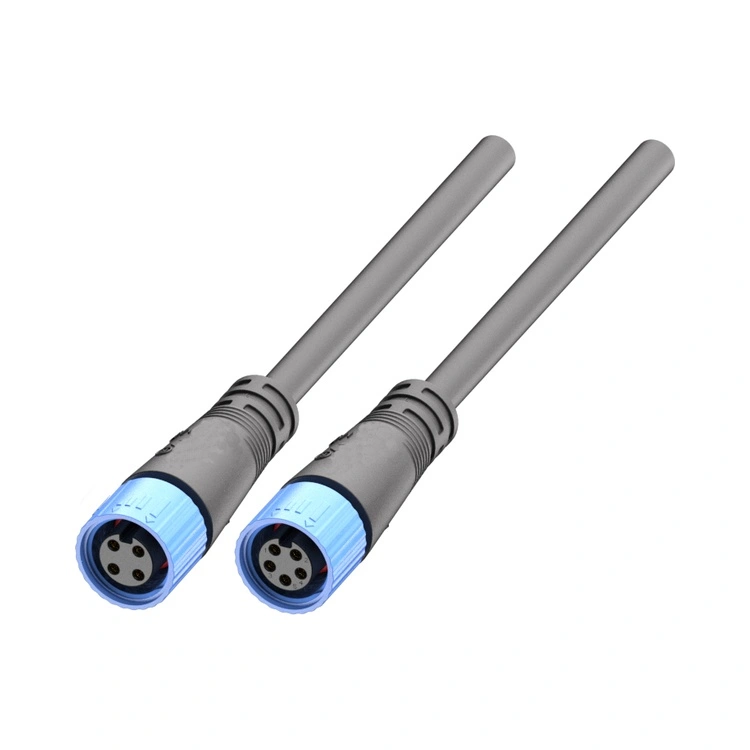
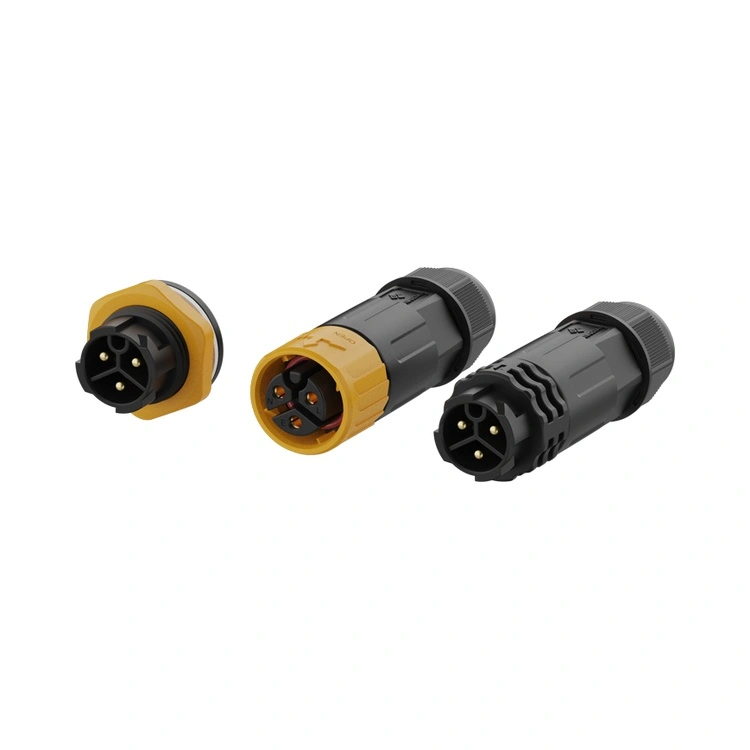
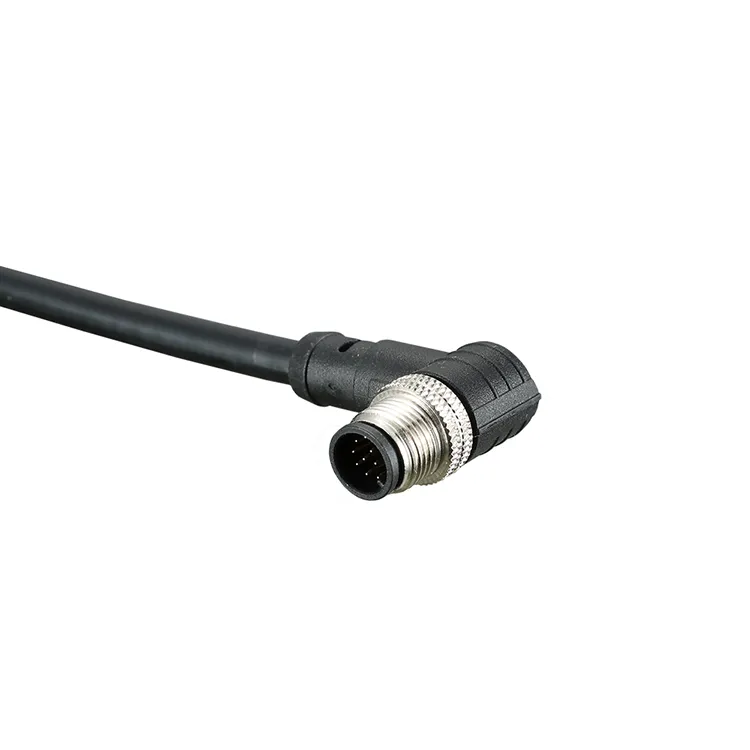
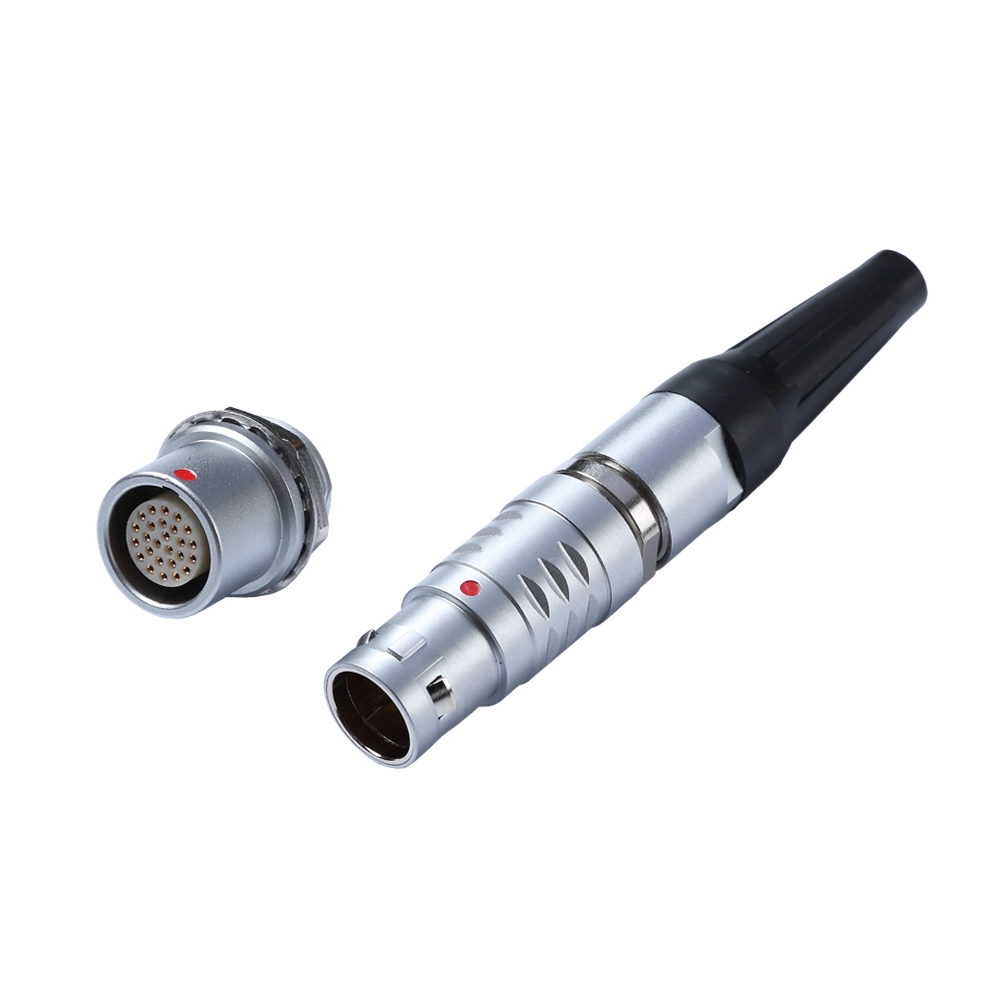
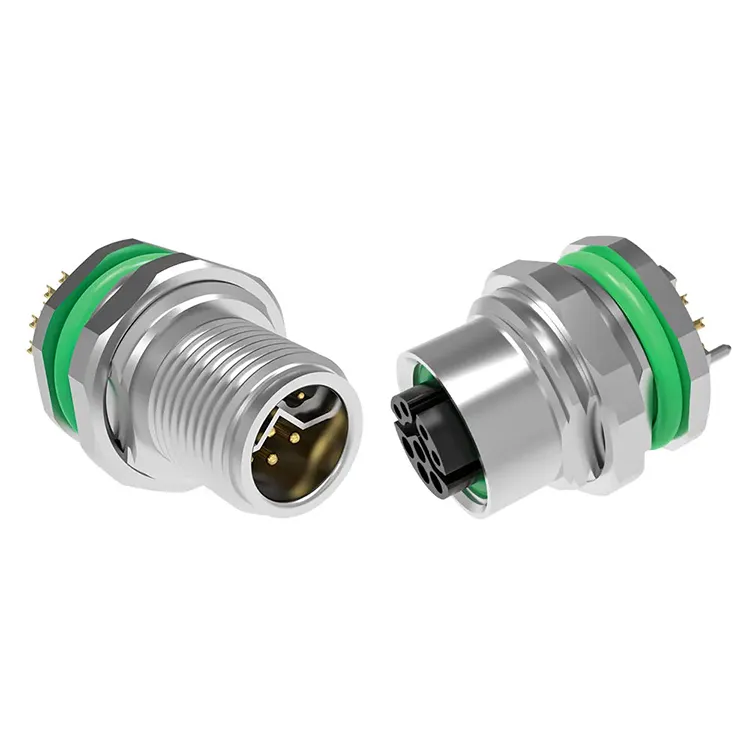
Przeguby robotów poruszających się szybko wymagają trójwymiarowego ruchu kompozytowego o wysokiej częstotliwości, a złącza są poddawane ciągłym wibracjom, skręcaniu i zużyciu w postaci mikroruchów. Tradycyjne roboty przemysłowe mają stosunkowo stałe trajektorie działania, a ich złącza służą przede wszystkim jako ścieżki zasilania i sygnału; jednakże w scenariuszach ruchu o dużej prędkości awaria rzadko pojawia się natychmiast, ale raczej narasta stopniowo podczas ciągłego ruchu. Logika wyboruczłącza do robotów ruchowychpowinno opierać się na wyprowadzeniu wymagań projektowych z tych warunków pracy.
Dlaczego niezawodność mechaniczna jest priorytetem?
W środowiskach o ciągłych wibracjach standardowe złącza z blokadą cierną mogą ulegać stopniowemu poluzowaniu. Zaciski przesuwają się nieznacznie podczas wibracji, powodując stopniowy spadek nacisku stykowego, co ostatecznie prowadzi do zaników sygnału lub przerw w zasilaniu.
Elementy konstrukcyjne rozwiązujące ten problem obejmują: zatrzaskiwanie wymuszone i blokowanie wtórne — takie jak mechanizm zapewniania pozycji złącza (CPA), który wykorzystuje mechaniczne ograniczniki, aby zapobiec przypadkowemu rozłączeniu zacisków; oraz redundantna konstrukcja styków, w której podwójne styki lub dwa niezależne styki utrzymują przewodność nawet w przypadku zużycia pojedynczego styku. W krytycznych lokalizacjach, takich jak moduły połączeń, te cechy niezawodności mechanicznej powinny mieć pierwszeństwo przed innymi względami. W przypadku złączy stosowanych w robotach ruchomych mechanizmy blokujące odporne na wibracje stanowią podstawowy wymóg w zastosowaniach związanych z ciągłym ruchem.
W jaki sposób zapewniana jest integralność sygnału?
Zapotrzebowanie na przepustowość danych w szybkich systemach robotycznych stale rośnie. Przetwarzanie obrazu w czasie rzeczywistym, sterowanie ruchem i wykrywanie środowiska są ze sobą ściśle powiązane, często wymagając równoległego poprowadzenia szybkich sygnałów różnicowych i linii energetycznych w kompaktowych złączach.
W tym układzie głównym problemem są zakłócenia elektromagnetyczne (EMI). Konstrukcje ekranowania wykorzystujące struktury o kontrolowanej impedancji pomagają zmniejszyć tłumienie sygnału i przesłuchy pomiędzy liniami sygnałowymi i zasilającymi. W aplikacjach sterowanych serwo,złącza do robotów ruchowychmusi przewodzić prądy o wartości kilku amperów, zachowując jednocześnie wyraźną komunikację poprzez kanały sygnałowe dla enkoderów, czujników i innych komponentów. Złącza hybrydowe zapewniają izolację galwaniczną i integrację mechaniczną w ramach jednego interfejsu, redukując złożoność okablowania i liczbę punktów połączeń.
Jak należy dokonywać kompromisów w zakresie adaptacji przestrzeni kosmicznej?
Przestrzeń wewnętrzna w stawach robota jest stosunkowo ograniczona. Kiedy złącza są łączone w ograniczonych przestrzeniach, mogą być poddawane nieosiowym naprężeniom montażowym, które z czasem mogą powodować deformację obudowy lub przemieszczenie końcówek.
Konstrukcja pływająca może absorbować przemieszczenia spowodowane tolerancjami montażowymi i wibracjami roboczymi, zmniejszając w ten sposób wpływ naprężeń montażowych na zaciski. Rozwiązania o wąskim rozstawie i niskim profilu są bezpośrednio dostosowane do kompaktowych przestrzeni, minimalizując wymuszony montaż ze względu na ograniczenia przestrzenne. Po spełnieniu dwóch pierwszych kryteriów wybierz możliwie najbardziej kompaktowe rozwiązanie. Dopasowywaniezłącza do robotów ruchowychw ograniczonej przestrzeni wymaga równowagi pomiędzy niezawodnością i zwartością.
Jak należy przeprowadzić weryfikację po selekcji?
Po dokonaniu wyboru zaleca się potwierdzenie u dostawcy, czy produkt przeszedł dynamiczne testy trwałości, w tym dane dotyczące wydajności w warunkach wibracji, skręcania i ruchu złożonego. Statyczne parametry elektryczne są jedynie punktem wyjścia; Niezawodność w dynamicznych warunkach pracy jest podstawową miarą firmyzłącza do robotów ruchowych.
O nas
Firma Reunion ma rozległe doświadczenie w dziedzinie złączy samoblokujących typu push-pull. Odporny na wibracje mechanizm blokujący i kompaktowa konstrukcja spełniają wymagania dotyczące niezawodności mechanicznej i oszczędności miejsca stawiane robotom poruszającym się z dużą prędkością. Wybór złącza na podstawie scenariuszy awarii zapewnia dokładniejsze dopasowanie do rzeczywistych potrzeb niż zwykłe porównanie specyfikacji.
Używamy plików cookie, aby zapewnić lepszą jakość przeglądania, analizować ruch w witrynie i personalizować zawartość. Korzystając z tej witryny, wyrażasz zgodę na używanie przez nas plików cookie. Polityka prywatności